立足香港的全球新一代机器人全栈具身智能集团XROBO,正以“场景数据采集—世界模型训练—本体适配—真实部署—反馈迭代”的一体化技术路线,切入商用清洁与安防机器人市场。其着力解决的核心问题,是如何把真实环境中的工作经验转化为模型能力,再将模型能力稳定地落实到机器人行动。
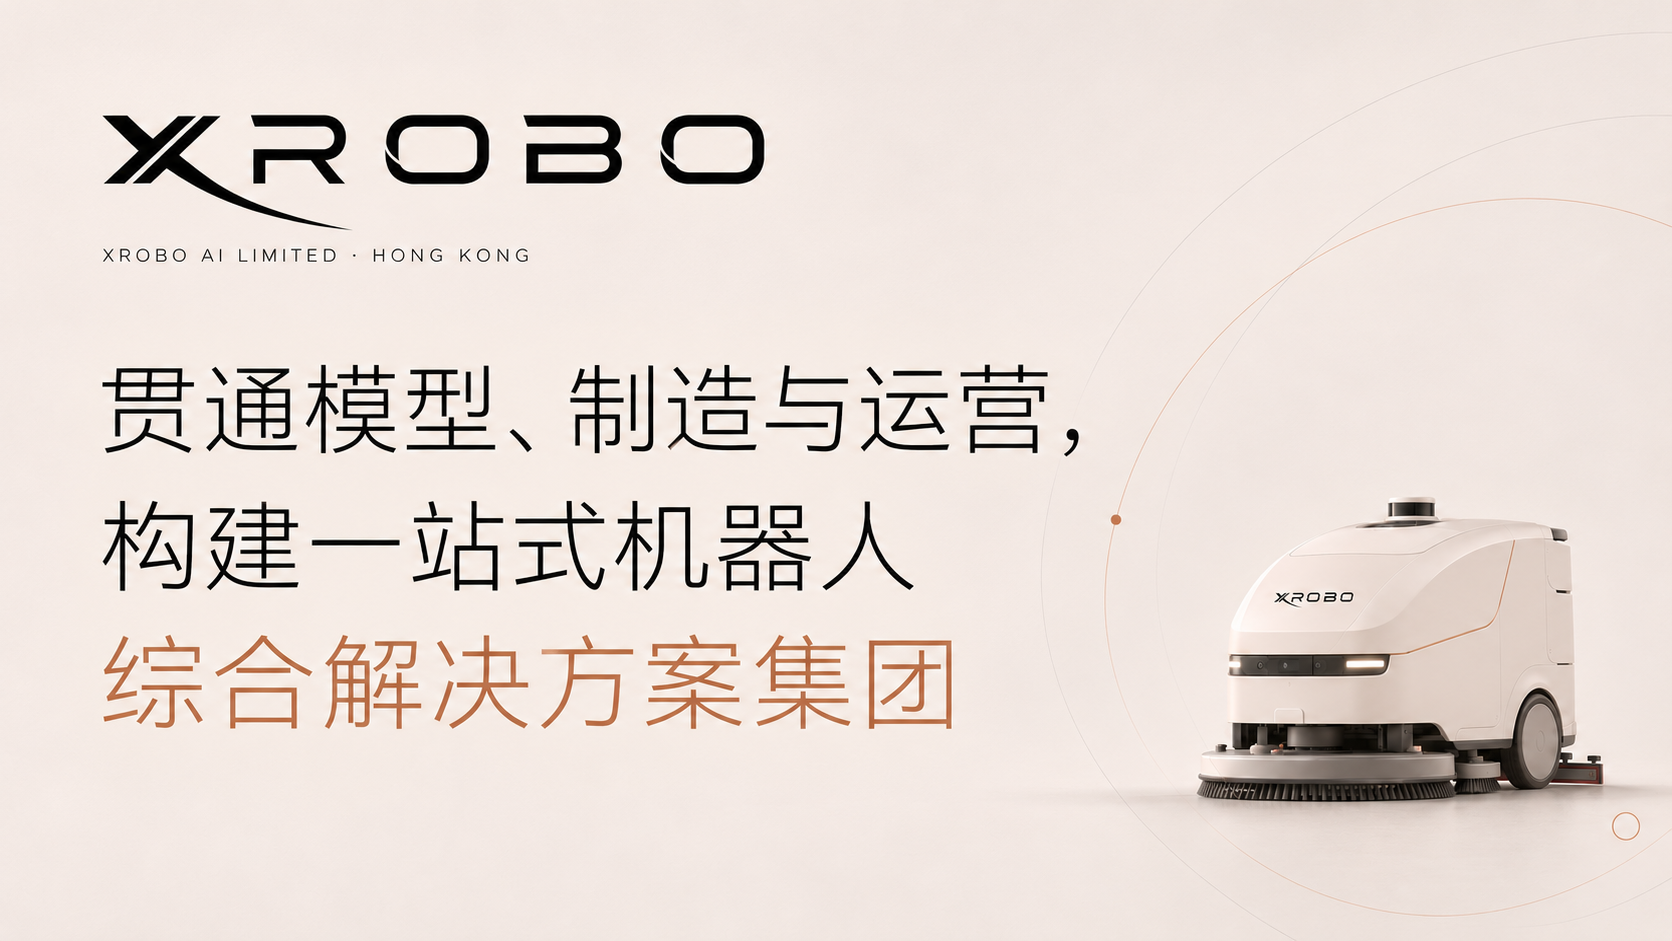
据企业提供的信息,XROBO正在推进面向200万小时社区专有场景具身数据的采集工程,并同步布局世界模型、任务智能、本体操作系统与现场运营系统。这一布局,将数据建设、智能研发与机器人产品开发置于同一条技术链上。
一体化的技术价值,首先在于建立“环境、动作与结果”之间的连续联系
对于商用机器人而言,定位导航、目标识别、任务规划和运动控制各自承担不同功能。要进一步适应动态环境,还需要解决一个更深层的问题:机器人采取某个动作后,环境会如何变化,任务能否继续推进,又会产生怎样的风险与代价。
按照XROBO公开的技术架构,其世界模型面向环境状态表示、动作结果预测及风险评估;任务智能负责目标分解与技能选择;BODY OS承接具体硬件的执行适配;WORK OS连接现场流程与多机协同。四层体系通过共享任务状态,将理解、规划、执行和工作结果连接起来。
这种分工,让世界模型拥有明确的工程位置:为决策提供可比较的未来状态,再由规划与控制系统落实行动。
例如,面对一条临时被占用的通道,机器人需要综合考虑等待、绕行或调整任务顺序的代价。对于清洁任务,还要考虑区域是否遗漏、作业是否需要返工;对于巡逻任务,则要兼顾巡查覆盖与异常处置流程。XROBO披露的世界模型路线,正是围绕候选动作推演、任务进度与风险评估展开。
支撑这种能力的关键,是能够用于学习动作后果的场景数据
XROBO的数据体系以真实工作为采集对象,将现场观察、环境状态、任务目标、执行动作、完成结果及时间成本组织成结构化学习单元,并保留失败、返工和人工介入记录。这使数据能够回答一组完整问题:机器人面对什么情况、采取什么行动、最终取得什么效果。
从工程逻辑看,这类数据的价值取决于过程与结果能否可靠对应。原始记录需要经过任务切分、质量检查和结果标注;涉及机器人控制的数据,还需要处理时间同步、动作表达和本体差异。200万小时采集工程的技术意义,应落在这些记录最终能够形成多少有效训练与评估样本,以及覆盖多少复杂工况。
社区场景为此提供了具有连续性的工作环境。楼宇、车库、道路及公共空间中的清洁与巡逻任务,既包含高频重复工作,也包含临时障碍、环境变化和异常事件。围绕这些任务持续采集,有机会形成更贴近实际岗位需求的数据基础。
从模型走向本体,是一体化方案的另一项关键工程
不同机器人拥有不同的尺寸、负载、传感器配置、运动方式和执行机构。同一个任务目标,需要根据设备能力转化为不同的控制行为。模型输出与具体硬件之间,因此需要清晰的适配机制。
XROBO将这一职责交由BODY OS承担。按照其公开设计,该系统通过统一接口、本体描述和控制适配,将共享技能映射到具体设备,同时保留不同本体的能力边界。速度、作用力与工作空间等约束,则由独立安全层执行。
这一架构的潜在优势,是将可以复用的智能能力与必须适配的硬件差异分别处理。清洁与安防机器人可以共享部分空间理解、任务规划和异常处理能力,再围绕各自的作业机构完成专门适配,为多产品协同研发创造条件。
本体制造也被纳入这一技术过程。XROBO提出从岗位任务反推感知、移动、操作和维护需求,将场景要求连接至产品设计、整机制造及智能系统集成。由此,现场问题能够同时推动模型优化与硬件改进:感知盲区可以反馈至传感器配置,执行偏差可以反馈至控制与机械设计。
部署后的持续反馈,则让这条技术链保持运转。按照XROBO披露的方案,现场作业记录经过失败归类与质量检查后,进入后续训练;更新后的模型再回到相同任务条件下评估,以确认改进是否有效。
从技术竞争角度看,XROBO所谋求的优势,是把数据如何采集、模型如何学习、动作如何执行、结果如何验证放在同一套工程体系中推进。这有助于减少研发与现场之间的信息断层,也使问题能够沿着数据、算法和硬件三个方向被定位与处理。
对于全球商用清洁与安防机器人市场,XROBO带来的挑战指向更完整的产品能力:在复杂场景中理解变化、选择行动、稳定执行,并通过真实工作持续改进。以专有场景数据支撑世界模型,以本体工程承接智能决策,再以运营结果检验技术价值,构成了XROBO一体化技术路线的核心竞争主张。